開(kāi)源 SDK
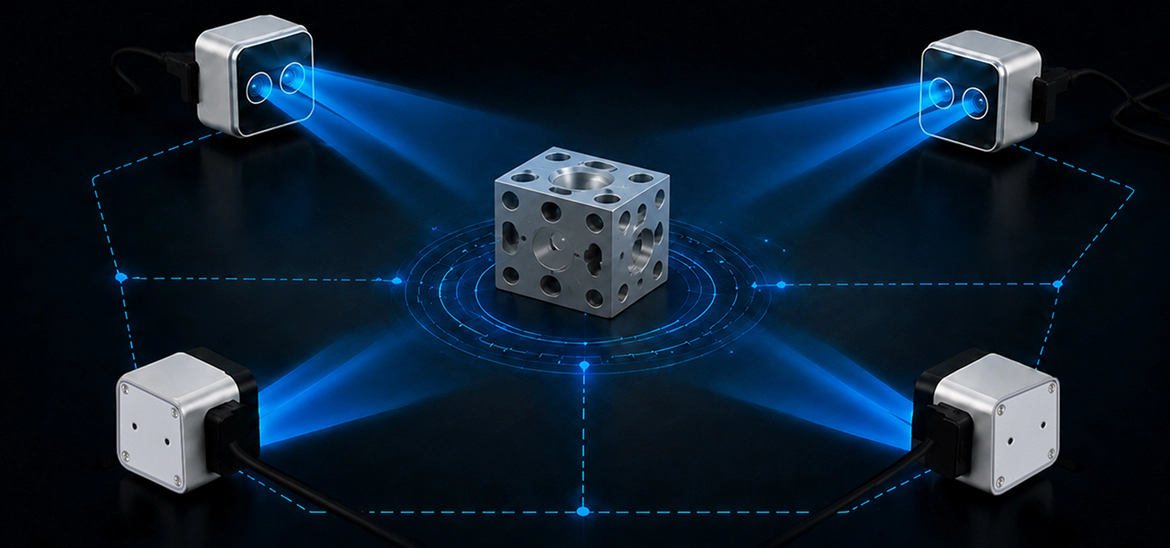
無(wú)縫協(xié)作的多機同步
支持在線(xiàn)升級
專(zhuān)業(yè)的技術(shù)團隊
提供全方位開(kāi)發(fā)響應
多平臺&多系統
多種開(kāi)發(fā)語(yǔ)言支持
提供豐富的 metadata 數據

開(kāi)源 SDK
無(wú)縫協(xié)作的多機同步
支持在線(xiàn)升級
專(zhuān)業(yè)的技術(shù)團隊
提供全方位開(kāi)發(fā)響應
多平臺&多系統
多種開(kāi)發(fā)語(yǔ)言支持
提供豐富的 metadata 數據